
2026年9月23日上午,医工学院第26S020期学术报告活动在校本部生命科学楼5楼5313会议室顺利举行。本次报告特邀北京理工大学光电学院教授、博士生导师、增强现实手术导航机器人技术北京市重点实验室副主任范敬凡教授,作题为《内镜具身智能手术导航研究与应用》的学术报告。学院师生踊跃参与,现场学术交流氛围浓厚。
范敬凡教授长期从事医学图像分析、手术导航机器人、虚拟现实与增强现实、计算机视觉等领域研究工作,是国家优秀青年科学基金获得者、国家重点研发计划青年科学家项目首席,入选北京市高聚工程、北京市科技新星、北京市海英人才计划。主持国家重点研发计划项目1项、课题1项及国家自然科学基金项目3项,在IEEE TIP、IEEE TMI、MedIA等期刊和会议发表论文90余篇。范教授参与完成多项医学图像辅助诊疗与手术导航系统的研发,相关知识产权已申报及授权国家发明专利60余项,成果转化获国家三类、二类医疗器械注册证8项。研究成果曾获吴文俊人工智能科技进步一等奖、电子学会科技进步一等奖、中国专利优秀奖等科研奖励,在医学图像分析与智能手术导航领域具有丰富的研究积累。
报告中,范敬凡教授围绕“内镜具身智能手术导航”这一主题,聚焦内镜引导下微创手术面临的关键临床问题,系统介绍了相关研究进展与应用成果。范教授指出,在内镜引导的微创手术中,肿瘤血管伴行及重要解剖结构的辨识与定位存在一定困难;传统内镜成像主要提供二维表面信息,深部组织结构难以直接呈现;同时,手术过程中组织受到牵拉后会发生复杂形变,也对术中精准定位和导航提出了更高要求。
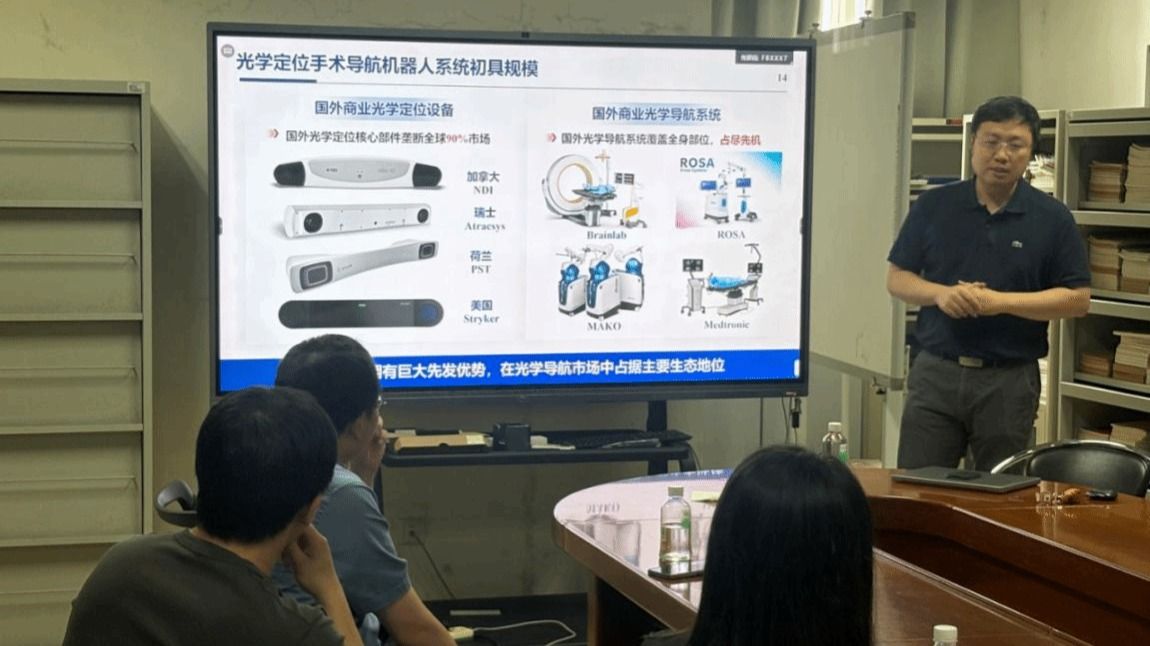
针对上述临床挑战,研究团队围绕高精度导航、智能感知和三维空间信息获取等方向开展了系列研究。团队自主研发高精度光学导航核心部件,提出多源光场融合感知方法,并研制一体化导航内窥镜,实现术中器械与病灶的协同定位。在此基础上,团队进一步开展内镜图像三维重建与定位、透视融合显示以及复杂场景下的具身智能感知研究,探索由二维内镜影像向三维空间信息的跨模态感知,为术中病灶及关键解剖结构的精准识别和定位提供技术支持。
报告中,范教授还介绍了相关研究成果的临床转化情况。研究团队研制的内窥镜颅底外科手术导航系统已获批国家三类医疗器械注册证。相关技术通过融合内镜影像、导航定位及空间信息等多源数据,提升术中对病灶与关键结构的实时感知和可视化水平,为复杂区域的精准操作提供技术保障,也进一步体现了医学图像分析、智能感知与手术导航技术在临床实践中的应用价值。
交流环节,与会师生围绕内镜智能导航、医学图像三维重建、多源信息融合、术中精准定位以及相关技术的临床应用等方向进行了交流讨论。范敬凡教授结合相关研究成果与实际应用经验,就科研技术研发与临床需求之间的结合进行了分享,为师生进一步理解智能手术导航领域的研究思路与发展方向提供了有益参考。
本次学术报告聚焦内镜具身智能手术导航这一医工交叉前沿方向,系统展示了医学图像分析、计算机视觉、光学导航、虚拟现实与增强现实等技术在微创手术导航中的融合应用。报告加深了学院师生对智能手术导航关键技术及其临床转化的认识,也为医学、光电工程、人工智能与生物医学工程等多学科交叉融合提供了新的思路,对推动医工交叉领域科研成果向临床应用转化具有积极意义。